앞 편은 3P의 지각(PAVE)과 처리(CARE)까지였습니다. 이번 편은 수행 단계인 TEAM 점검표, 게일(Gayle) 횡단비행을 CARE·TEAM으로 풀어 쓴 사례, 그리고 DECIDE 모형입니다. 앞 편은 의사결정 과정·SRM·5P·3P입니다.
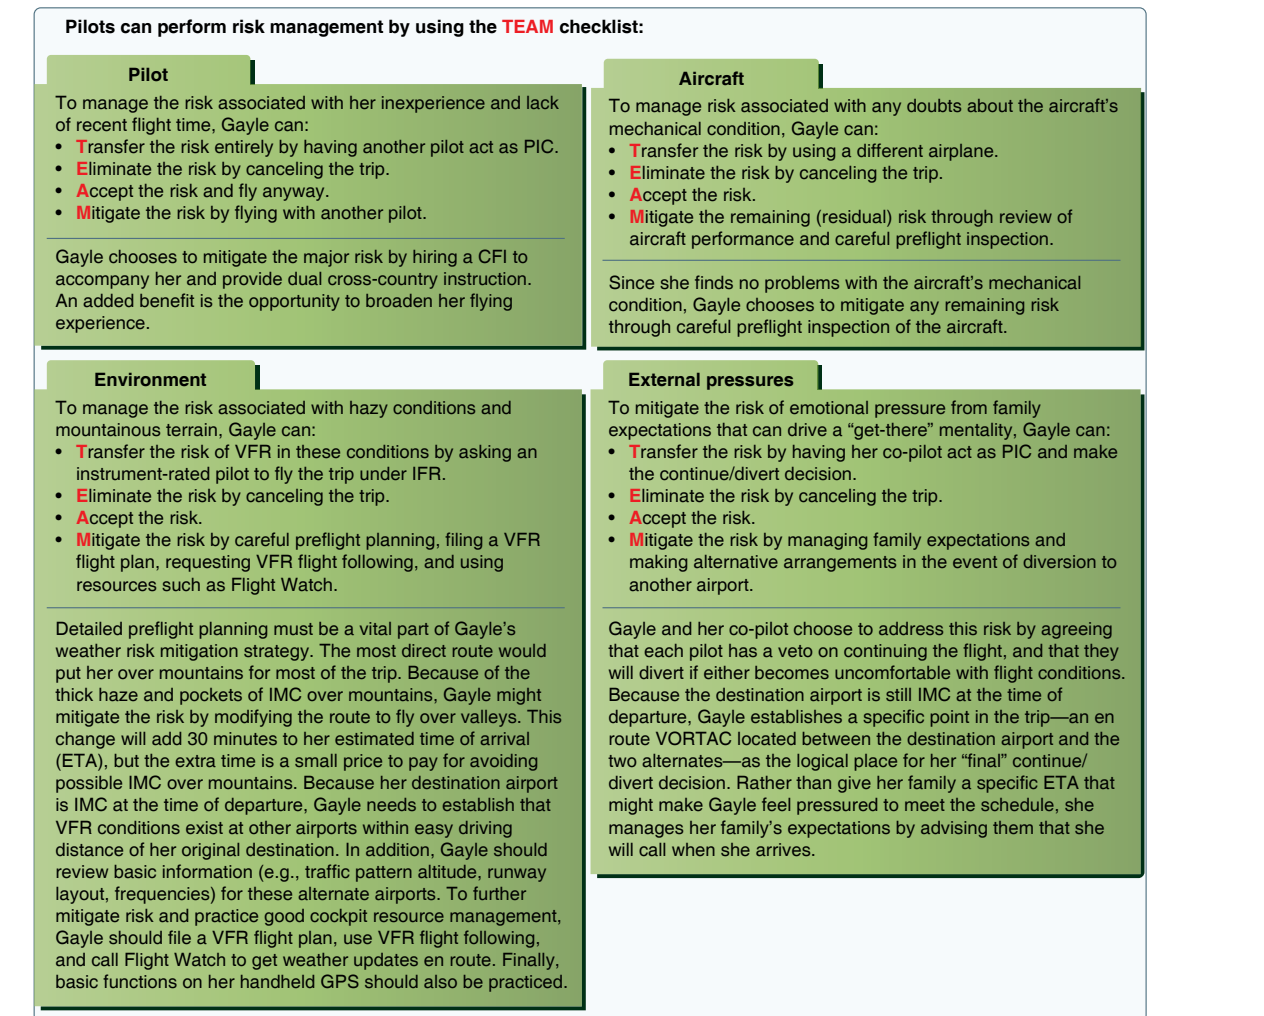
TEAM 점검표: 위험 통제를 고르고 실행한다
위해요인을 지각했고(1단계), 비행안전에 미치는 영향을 처리했다면(2단계), 이제 세 번째 단계인 수행(Perform)입니다. 위험관리는 TEAM 점검표 — 이전(Transfer), 제거(Eliminate), 수용(Accept), 완화(Mitigate) — 로 각 요인을 다룹니다.
- 이전 — 이 위험 결정을 다른 사람에게 넘겨야 하는가? (예를 들어 수석비행교관과 상의해야 하는가?)
- 제거 — 그 위해요인을 없앨 방법이 있는가?
- 수용 — 위험을 받아들이는 이득이 비용을 넘는가?
- 완화 — 위험을 줄이기 위해 무엇을 할 수 있는가?
목표는 위해요인을 없애거나 위험을 완화하는 조치를 실행한 뒤, 그 결과를 계속 평가하는 것입니다. 예를 들어 목적지 운고가 낮다면, 적합한 교체공항을 고르고, 좋은 기상이 어디 있는지 알며, 거기까지 갈 연료를 충분히 싣는 것이 좋은 ADM입니다. 이 조치는 위험을 완화합니다. 더 나은 기상까지 기다리면 위험을 통째로 제거할 수도 있습니다.
3P 결정 과정을 마치고 조치를 골랐으면, 과정은 다시 시작됩니다. 그 조치가 만든 새로운 상황 묶음을 다시 분석해야 하기 때문입니다. 의사결정은 지각·처리·수행의 연속 고리입니다. 꾸준히 쓰면 3P 순환은 잘 다듬어진 계기 주사만큼 매끄럽고 자동인 습관이 됩니다. 이 실용 위험관리 도구 묶음으로 위험관리를 개선할 수 있습니다.
안전한 결정을 끝까지 밀고 가는 정신력
지연이나 회항이 필요한 안전한 결정을 끝까지 실행하려는 마음의 의지가 핵심입니다. 그 “정신 근육”은 이렇게 키웁니다.
- 개인 최저치 점검표로 일부 결정을 비행 전에 미리 내려 둡니다. 좋은 개인 최저치를 만들려면, 특정 여행을 가야 한다는 압박이 없는 비비행 환경에서 자신의 능력과 한계를 평가해야 합니다. 만들어 두면 이륙/중지, 계속/중단 결정의 짧고 분명한 기준점이 됩니다.
- 개인 최저치에 더해, 어떤 조종사는 비행 전 위험평가 점검표로 ADM과 위험관리를 돕습니다. 특정 위험과 상황에 숫자를 매겨, 그 비행의 위험 수준이 높아지는 때를 보기 쉽게 합니다.
- 처리 단계에서 좋은 대안 목록을 만듭니다. 한계 기상이면, 항로 25–30해리마다 합리적인 교체공항을 정해 위험을 완화할 수 있습니다.
- 승객을 “비행 전 브리핑”합니다. 지연·회항 가능성을 미리 알리고, 평가 과정에 끌어들입니다.
- 많은 조종사가 놓치는 도구가 비행 후 분석입니다. 항공기를 안전하게 고정한 뒤, 그 비행을 되도록 객관적으로 복기합니다. 실수와 판단 오류는 피할 수 없습니다. 중요한 것은 다음 비행 전에 알아보고, 분석하고, 배우는 일입니다.
게일 사례 — CARE로 위해요인을 처리한다
앞 편의 PAVE로 게일의 위해요인을 목록화했습니다. 같은 횡단비행을 CARE — 결과(Consequences), 대안(Alternatives), 현실(Reality), 외부 요인(External factors) — 로 처리하면 아래와 같습니다.
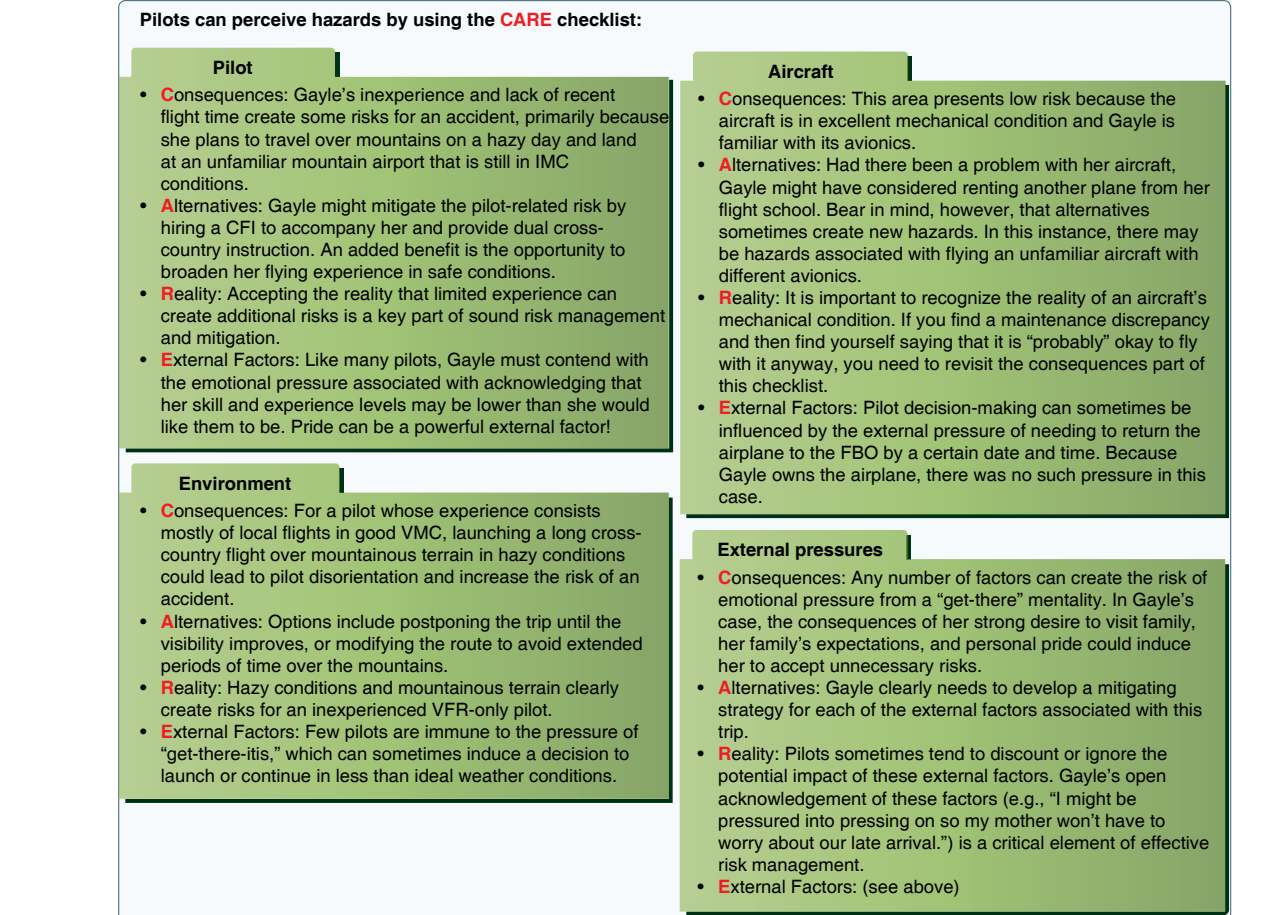
| CARE | 게일 사례 |
|---|---|
| 조종사 | 결과 — 경험 부족과 최근 비행시간 공백이 사고 위험을 만듭니다. 연무 낀 날 산을 넘고, 아직 IMC인 낯선 산악 공항에 착륙할 계획이기 때문입니다. 대안 — 비행교관(CFI)을 태워 이중조종 횡단비행 교육을 받으면 조종사 쪽 위험을 완화할 수 있습니다. 안전한 조건에서 경험을 넓히는 이득도 있습니다. 현실 — 제한된 경험이 추가 위험을 만든다는 현실을 받아들이는 일이 건전한 위험관리·완화의 핵심입니다. 외부 요인 — 많은 조종사처럼, 기량과 경험이 원하는 수준보다 낮을 수 있음을 인정하는 감정적 압박과 싸워야 합니다. 자존심은 강한 외부 요인입니다. |
| 항공기 | 결과 — 항공기 기계 상태가 우수하고 게일이 항공전자에 익숙하므로 이 영역의 위험은 낮습니다. 대안 — 기체에 문제가 있었다면 비행학교에서 다른 기를 빌리는 선택을 할 수 있었습니다. 다만 대안이 새 위해요인을 만들 수 있습니다. 익숙하지 않은 기체와 다른 항공전자가 그 예입니다. 현실 — 항공기 기계 상태의 현실을 알아보는 일이 중요합니다. 정비 불일치를 발견한 뒤 “아마 괜찮겠지”라고 말하면, 이 점검표의 결과 항목으로 돌아가야 합니다. 외부 요인 — 특정 일시까지 고정기지운영자(FBO)에 항공기를 돌려줘야 한다는 압박이 결정을 흔들 수 있습니다. 게일은 소유 항공기라 그런 압박은 없었습니다. |
| 환경 | 결과 — 경험이 대체로 좋은 VMC의 국지비행인 조종사에게, 연무 속에서 산악을 넘는 긴 횡단비행은 공간정위 상실과 사고 위험을 키울 수 있습니다. 대안 — 시정이 나아질 때까지 미루거나, 산 위에 오래 머물지 않도록 항로를 바꿉니다. 현실 — 연무와 산악 지형은 VFR 전용·경험 부족한 조종사에게 분명한 위험을 만듭니다. 외부 요인 — “도착병(get-there-itis)”의 압박에서 자유로운 조종사는 거의 없습니다. 이상적이지 않은 기상에서 이륙하거나 계속하게 만들 수 있습니다. |
| 외부 압력 | 결과 — “도착해야 한다”는 마음에서 오는 감정적 압박의 위험은 여러 요인으로 생깁니다. 게일의 경우 가족을 보고 싶은 강한 바람, 가족의 기대, 개인 자존심이 불필요한 위험을 받아들이게 할 수 있습니다. 대안 — 이 여행과 얽힌 외부 요인마다 완화 전략을 세워야 합니다. 현실 — 조종사는 이런 외부 요인의 영향을 깎아내리거나 무시하는 경향이 있습니다. 게일이 요인들을 드러내 인정하는 일(예: “늦게 도착하면 어머니가 걱정할까 봐 밀고 나가라는 압박을 받을 수 있다”)이 효과적 위험관리의 핵심입니다. 외부 요인 — (위와 같음) |
게일 사례 — TEAM으로 위험을 수행한다
같은 네 요인을 TEAM으로 돌리면, 게일이 실제로 고른 통제가 드러납니다.
| TEAM | 게일이 고른 통제 |
|---|---|
| 조종사 | 경험 부족·최근 비행시간 공백의 위험: 다른 조종사에게 기장(PIC)을 넘기면 이전, 여행을 취소하면 제거, 그대로 날면 수용, 다른 조종사와 같이 날면 완화입니다. 게일은 비행교관을 태워 이중조종 횡단비행 교육을 받기로 해 주요 위험을 완화합니다. 경험을 넓히는 이득도 있습니다. |
| 항공기 | 기계 상태에 대한 의심: 다른 기를 쓰면 이전, 취소하면 제거, 그대로면 수용, 성능 복습과 꼼꼼한 비행 전 점검은 잔여 위험의 완화입니다. 기계 문제를 찾지 못했으므로, 게일은 꼼꼼한 비행 전 점검을 완화로 고릅니다. |
| 환경 | 연무·산악: 계기한정 조종사에게 IFR로 맡겨 VFR 위험을 이전하거나, 취소로 제거하거나, 수용하거나, 꼼꼼한 비행 전 계획·VFR 비행계획서 제출·VFR 비행추종(flight following)·플라이트워치(Flight Watch) 이용으로 완화할 수 있습니다. (역주: Flight Watch는 미국 항로상 기상조언입니다. 국내 항공기상·관제 채널은 다릅니다) |
| 외부 압력 | 가족의 기대가 만드는 “도착해야 한다”는 마음: 동승 조종사에게 PIC와 계속/회항 결정을 넘기면 이전, 취소는 제거, 그대로는 수용, 가족 기대를 관리하고 회항 시 대체 일정을 마련하면 완화입니다. |
기상 위험 완화의 핵심은 상세한 비행 전 계획입니다. 최단 항로는 대부분의 구간을 산 위에 둡니다. 짙은 연무와 산 위의 IMC 주머니 때문에, 게일은 골짜기를 따라가도록 항로를 바꿔 위험을 완화할 수 있습니다. 도착예정시각(ETA)이 30분 늘어나지만, 산 위 가능한 IMC를 피하는 대가로는 작습니다. 출발 시각에 목적지는 아직 IMC이므로, 원래 목적지에서 차로 가까운 다른 공항에 VFR 조건이 있는지를 확인해 두어야 합니다. 그 교체공항의 장주고도, 활주로 배치, 주파수 같은 기본 정보도 복습합니다. 위험을 더 완화하고 조종석자원관리를 연습하려면 VFR 비행계획서를 넣고, VFR 비행추종을 요청하며, 항로에서 플라이트워치로 기상을 갱신합니다. 휴대용 GPS의 기본 기능도 미리 익혀 둡니다.
게일과 동승 조종사는, 어느 쪽이든 계속에 거부권을 갖고 어느 한쪽이 불편하면 회항하기로 합의합니다. 출발 때 목적지가 아직 IMC이므로, 목적지와 교체공항 둘 사이에 있는 항로상 VORTAC을 “최종” 계속/회항 결정 지점으로 정해 둡니다. 가족을 특정 ETA에 묶어두면 스케줄을 맞추라는 압박이 생기므로, 도착하면 전화하겠다고만 알립니다.
DECIDE 모형
머리글자 DECIDE를 쓰는 여섯 단계 과정은, 조종사에게 논리적 결정 경로를 주는 또 하나의 연속 고리입니다. DECIDE는 탐지(Detect), 추정(Estimate), 조치 선택(Choose), 해법 식별(Identify), 필요 조치 실행(Do), 조치 효과 평가(Evaluate)입니다.
최근의 파이퍼 아파치(Piper Apache, PA-23) 사고를 보겠습니다. 항공기는 앨라배마의 한 지역공항에서 지형과 충돌해 크게 파손되었습니다. 운송용 조종사(ATP) 자격의 조종사는 경미한 부상을 입었고, 자가용 조종사는 다치지 않았습니다. 자가용 조종사는 ATP(지정심사관이기도 함)에게 사업용 조종사 증명·쌍발 한정에 대한 실기시험(checkride)을 받고 있었습니다.
고도에서 공중작업을 한 뒤 공항으로 돌아와, 자가용 조종사는 단발 접근으로 전부 정지 착륙을 했습니다. 다시 활주해 단거리이륙을 한 뒤 장주에 들어가 한 번 더 착륙하려 했습니다. 두 번째 착륙 접근 중 ATP는 오른쪽 엔진 출력을 영추력(zero thrust)까지 줄여 오른쪽 엔진 고장을 모의했습니다. 항공기는 오른쪽으로 요(yaw)했습니다.
고장 엔진을 식별하는 절차는 두 단계입니다. 첫째, 두 엔진 모두 조종 가능한 최대 출력으로 맞춥니다. 추력을 내는 쪽이 왼쪽뿐이므로 오른쪽 요가 커지고, 왼쪽 러더를 더 밟아야 합니다. 러더 압력이 필요 없는 쪽이 고장 엔진입니다. 이 경우에는 오른쪽입니다. 둘째, 오른쪽 고장을 식별한 뒤 오른쪽을 페더(feather)하고, 착륙까지 강하각을 유지하도록 출력을 맞춥니다.
그러나 이 조종사는 왼쪽 엔진 고장이라고 짐작하고 왼쪽을 페더했습니다. 쌍발 훈련에서는 왼쪽 엔진 정지를 오른쪽보다 더 강조합니다. 대부분의 경쌍발에서 왼쪽이 임계 엔진(critical engine)이기 때문입니다. 쌍발기도 단발기처럼 P팩터(P-factor)를 받습니다.
동력과 양(+)의 받음각에서, 각 엔진의 하강 블레이드가 상승 블레이드보다 추력을 더 냅니다. 오른쪽 엔진의 하강 블레이드는 무게중심에서 더 멀어 모멘트 암(moment arm)이 왼쪽보다 깁니다. 따라서 왼쪽이 멈추면 오른쪽이 남은 추력을 내므로, 가장 비대칭인 추력 — 불리한 요(adverse yaw) — 이 생깁니다. 많은 쌍발은 오른쪽 엔진을 반대 회전(counter-rotating)으로 설계합니다. 그러면 어느 쪽이 정지해도 비대칭 추력의 크기가 같고, 어느 쪽도 더 임계이지 않습니다.
조종사는 어느 엔진이 멈췄는지 식별하는 첫 단계를 실행하지 않은 채 왼쪽을 페더하고 오른쪽을 영추력에 두었습니다. 사실상 조종 가능한 활공만 남았습니다. 활주로에 못 닿겠다는 것을 알아채고 양쪽 출력을 올리자, 왼쪽 프로펠러가 페더된 상태라 왼쪽으로 큰 요가 생기며 기체가 왼쪽으로 돌기 시작했습니다. 교관은 다급히 양쪽 스로틀을 닫았고, 항공기는 지면에 부딪혀 크게 파손되었습니다.
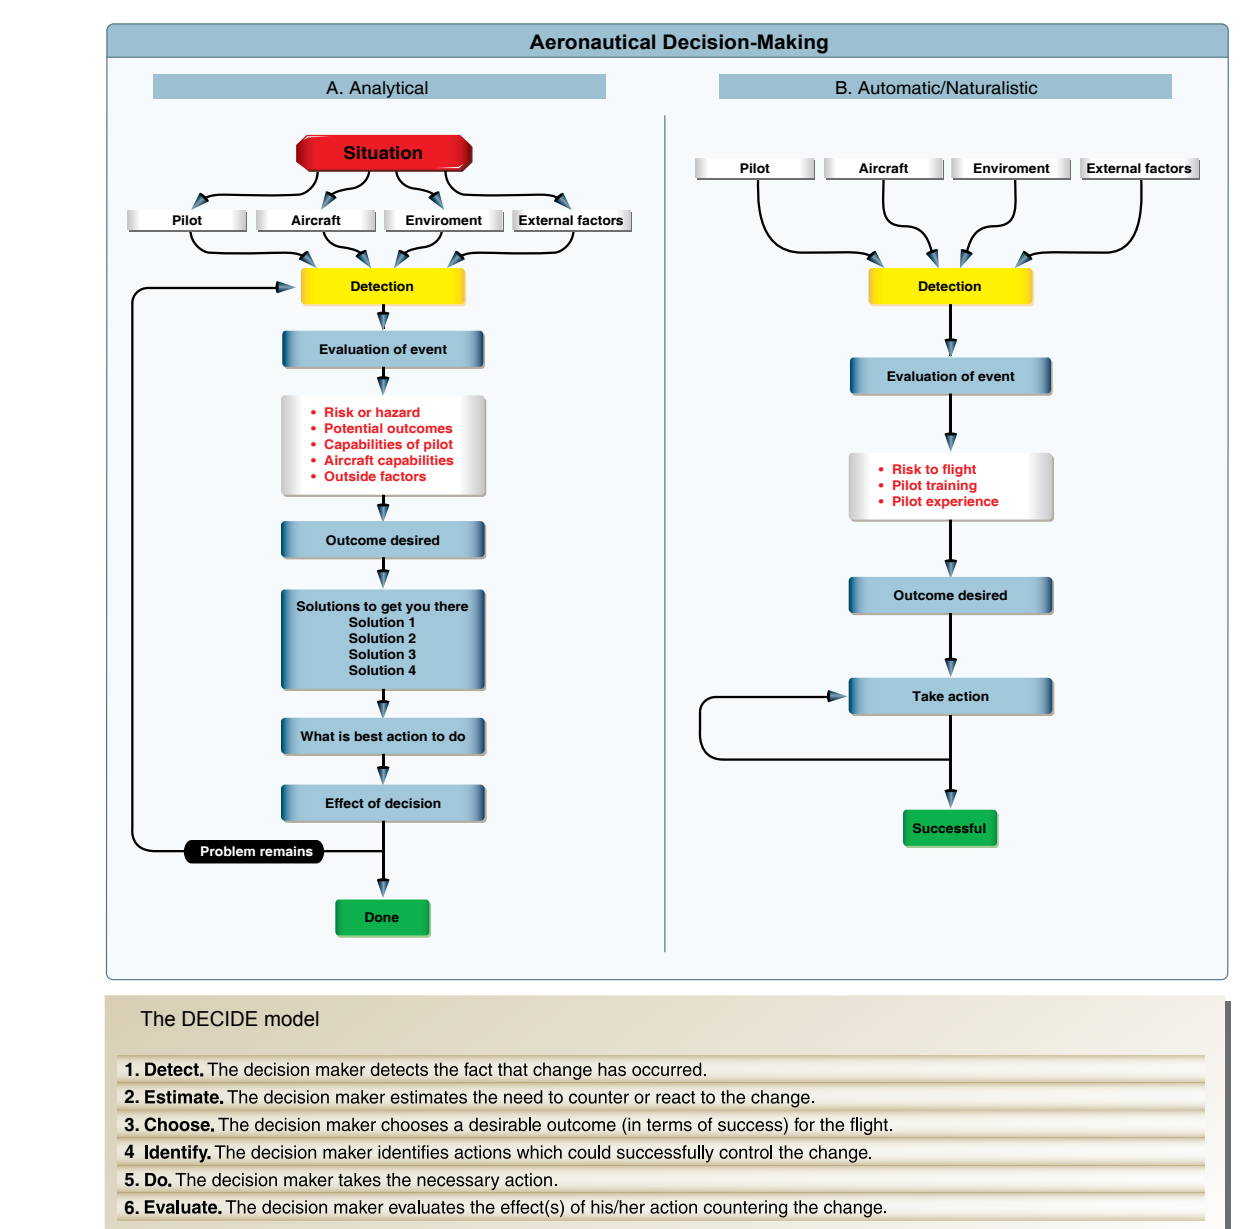
| 단계 | 내용 |
|---|---|
| 1. 탐지 Detect | 변화가 일어났다는 사실을 탐지합니다. |
| 2. 추정 Estimate | 그 변화에 대응하거나 반응할 필요를 추정합니다. |
| 3. 선택 Choose | 그 비행의 성공 기준으로 바람직한 결과를 고릅니다. |
| 4. 식별 Identify | 그 변화를 성공적으로 통제할 수 있는 조치를 식별합니다. |
| 5. 실행 Do | 필요한 조치를 실행합니다. |
| 6. 평가 Evaluate | 그 변화에 맞선 조치의 효과를 평가합니다. |
이 사례가 흥미로운 이유는 두 가지입니다. 첫째, 생각 없이 움직이는 일은 아무 조치도 하지 않는 일만큼 위험할 수 있습니다. 이 조종사의 조치는 틀렸고, 모의 비상을 분석할 시간은 충분했습니다. 둘째, 더 미묘한 점입니다. 압박 아래의 결정은 제한된 경험에 기대 실행되는 일이 있고, 그 조치는 상황을 다루기에 틀리거나, 불완전하거나, 부족할 수 있습니다.
탐지(Detect) — 문제를 알아챈다
문제 탐지는 의사결정의 첫 단계입니다. 변화가 일어났거나, 예상한 변화가 일어나지 않았음을 알아보는 일에서 시작합니다. 문제는 먼저 감각으로 지각되고, 통찰과 경험으로 구별됩니다. 같은 능력과, 가용 정보 전부의 객관적 분석으로 문제의 성격과 심각도를 정합니다. 결정 과정에서 치명적인 오류 하나는 문제를 잘못 탐지하는 것입니다. 앞의 예에서 일어난 변화는 요였습니다.
추정(Estimate) — 반응할 필요를 가늠한다
엔진 정지 예에서 기체는 오른쪽으로 요했고, 조종사는 최종접근에 있었으며, 문제는 신속한 해를 요구했습니다. 많은 경우 과잉반응과 고착(fixation)이 안전한 결과를 막습니다. 맑고 화창한 날, 1,500피트를 오르는 무니(Mooney)의 객실 문이 갑자기 열렸다면? 놀랍지만, 열린 문이 제기하는 위해요인은 금방 경미하다고 평가됩니다. 사실 문의 개방은 안전 비행에 영향을 거의 주지 않아 거의 무시할 수 있습니다. 대부분 착륙 후 문을 닫으러 공항으로 돌아갑니다.
맑은 날의 이 작은 문제를 조종사는 낮은 위험으로 매길 수 있습니다. 그렇다면 IMC, 약한 간헐 난기류, 비 속에서 IFR 상승 중이고 ATC의 수정 허가를 받는 조종사에게는? 같은 열린 객실 문이 이제 더 높은 위험 요인이 됩니다. 문제는 바뀌지 않았습니다. 진행 중인 과제와 환경 때문에 조종사가 매기는 위험 지각이 바뀐 것입니다. 경험, 규율, 인식, 지식이 문제의 순위를 정합니다.
선택(Choose) — 조치 경로를 고른다
문제를 식별하고 영향을 추정한 뒤, 조종사는 바람직한 결과를 정하고 조치 경로를 골라야 합니다. 모의 고장 엔진을 받은 쌍발 조종사의 바람직한 목표는 항공기를 안전하게 착륙시키는 것입니다.
다음 편은 DECIDE의 식별·실행·평가, 자동·자연주의 의사결정, 그리고 운용상의 함정입니다.
핵심 정리
- ● TEAM = 이전(Transfer) · 제거(Eliminate) · 수용(Accept) · 완화(Mitigate). 위해요인을 없애거나 위험을 줄인 뒤, 그 결과를 계속 평가합니다.
- ● 목적지 낮은 운고: 교체공항과 충분한 연료는 완화, 기상 대기는 제거입니다. 3P는 조치를 고른 뒤 그 조치가 만든 새 상황을 다시 도는 연속 고리입니다.
- ● 지연·회항을 끝까지 밀 정신력: 개인 최저치를 비비행 환경에서 미리 만들고, 비행 전 위험평가 점검표, 항로 25–30해리마다 교체공항, 승객 사전 브리핑, 비행 후 분석을 씁니다.
- ● 게일 사례의 핵심 완화: CFI 동승, 골짜기 항로(ETA +30분), VFR 비행계획·비행추종·플라이트워치, 항로상 VORTAC을 최종 계속/회항 지점으로, 가족에게는 특정 ETA 대신 도착 후 연락.
- ● DECIDE = 탐지 · 추정 · 선택 · 식별 · 실행 · 평가. 생각 없이 움직이는 일은 아무 조치도 하지 않는 일만큼 위험할 수 있습니다.
- ● 대부분 경쌍발의 임계 엔진은 왼쪽입니다. P팩터로 오른쪽 하강 블레이드의 모멘트 암이 더 길기 때문입니다. 반대 회전 쌍발은 어느 쪽도 더 임계이지 않습니다.
- – 고장 식별: 양쪽 최대 조종 가능 출력 → 러더가 필요 없는 쪽이 고장 → 그쪽을 페더. 첫 단계를 건너뛰면 훈련에서 익숙한 왼쪽을 페더하기 쉽습니다.
- ● 같은 문제라도 환경에 따라 위험 순위가 바뀝니다. 맑은 날 1,500피트의 열린 객실 문은 낮고, IMC IFR 상승·수정 허가 중이면 높아집니다.
이 글은 미국 연방항공청(FAA)의 Pilot’s Handbook of Aeronautical Knowledge(FAA-H-8083-25B)(퍼블릭 도메인)를 번역·재구성한 시리즈입니다.
“TEAM 점검표와 DECIDE 모형 — 조종사 핸드북 2장 (4/7)”에 대한 1개의 생각