앞 편은 가변 받음각 수평안정판과 유압 조종이었습니다. 이번 편은 6장 비행 조종계통의 앞부분으로, 기계식부터 플라이바이와이어까지 계통의 뼈대, 주조종면, 에일러론의 불리요 대책, 승강타와 T형 꼬리, 무게중심 적재까지 다룹니다.
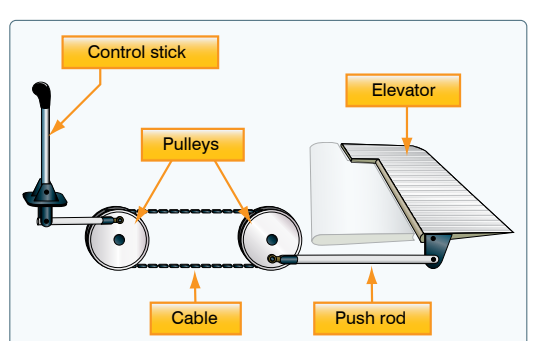
이 장은 조종사가 비행의 힘과 항공기의 방향·자세를 다루는 비행 조종계통(flight control systems)에 초점을 둡니다. 비행 조종계통과 그 특성은 기종에 따라 크게 달라질 수 있습니다. 가장 기본적인 설계는 기계식이며, 초기 항공기로 거슬러 올라갑니다. 로드, 케이블, 도르래, 때로는 체인 같은 기계 부품이 조종석 조종기의 힘을 조종면까지 전달합니다. 공기역학 힘이 과하지 않은 소형 일반항공·스포츠 범주 항공기에서는 오늘날에도 기계식 비행 조종계통이 쓰입니다.
항공이 성숙하고 설계자들이 공기역학을 더 알게 되면서, 업계는 더 크고 빠른 항공기를 만들었습니다. 조종면에 작용하는 공기역학 힘은 지수적으로 커졌습니다. 조종사가 내야 하는 조종력을 다룰 수 있게, 기술자들은 더 복잡한 계통을 설계했습니다. 처음에는 기계 회로와 유압 회로로 이루어진 유압기계식(hydromechanical) 설계로, 기계식 비행 조종계통의 복잡도·중량·한계를 줄였습니다.
항공기가 더 정교해지면서 조종면은 전기 모터, 디지털 컴퓨터, 광섬유 케이블로 움직이게 되었습니다. 이른바 플라이바이와이어(fly-by-wire)는 조종사 조종기와 비행 조종면 사이의 물리적 연결을 전기 인터페이스로 바꿉니다. 크고 빠른 항공기 일부는 유압 또는 전기로 작동하는 부스트 계통이 조종을 돕습니다. 플라이바이와이어와 부스트 조종 모두, 조종 반응의 감각은 모의 수단으로 조종사에게 되돌려 줍니다.
미국항공우주국(NASA) 드라이든 비행연구센터의 현재 연구는 지능형 비행 조종계통(IFCS, Intelligent Flight Control Systems)입니다. 목표는 적응형 신경망 기반 비행 조종계통을 개발하는 것입니다. IFCS는 비행 조종계통의 피드백 오차에 직접 적용되어, 정상 비행은 물론 계통 고장 때에도 항공기 성능을 끌어올리는 보정을 제공합니다. IFCS가 있으면 조종면 고장이나 기체 손상을 입은 항공기도 조종사가 조종을 유지하고 안전하게 착륙할 수 있습니다. 임무 수행 능력도 좋아지고, 비행의 신뢰성과 안전이 올라가며, 조종사 업무 부담도 줄어듭니다.
오늘날의 항공기는 여러 종류의 비행 조종계통을 씁니다. 스포츠 조종사 범주의 일부 항공기는 무게이동 조종(weight-shift control)으로 나고, 기구는 표준 버너 기법으로 납니다. 헬리콥터는 사이클릭(cyclic)으로 로터를 원하는 방향으로 기울이고, 컬렉티브(collective)로 로터 피치를 다루며, 반토크 페달(anti-torque pedals)로 요를 조종합니다. 특정 기종의 비행 조종계통과 특성은 해당 핸드북을 보십시오.
비행 조종면
항공기 비행 조종계통은 주조종과 보조조종으로 이루어집니다. 에일러론(ailerons), 승강타(elevator) 또는 스태빌레이터(stabilator), 방향타(rudder)가 주조종계통이며, 비행 중 항공기를 안전하게 조종하는 데 필요합니다. 날개 플랩, 앞전 장치, 스포일러, 트림 계통이 보조조종계통이며, 비행기의 성능 특성을 높이거나 조종사의 과한 조종력을 덜어 줍니다.
주조종면
항공기 조종계통은 조종 입력에 충분한 반응을 주면서도 자연스러운 감각이 남도록 신중히 설계됩니다. 낮은 속도에서는 조종기가 보통 무르고 둔하게 느껴지고, 항공기는 조종 적용에 느리게 반응합니다. 속도가 올라가면 조종기는 점점 단단해지고 항공기 반응도 더 빨라집니다.
세 주조종면(에일러론, 승강타 또는 스태빌레이터, 방향타) 중 어느 하나를 움직이면, 그 익형 위아래의 기류와 압력 분포가 바뀝니다. 이 변화가 익형·조종면 조합이 만드는 양력과 항력을 바꾸고, 조종사가 세 회전축을 중심으로 항공기를 조종할 수 있게 합니다.
설계 특성으로 비행 조종면의 편향량을 제한합니다. 예를 들어 조종 연계에 조종 정지기구(control-stop)를 넣거나, 조종기둥 및 방향타 페달의 움직임을 제한할 수 있습니다. 이 설계 한계의 목적은, 정상 기동 중 조종사가 무심코 과조종하고 기체에 과한 응력을 주는 일을 막는 것입니다.
제대로 설계된 항공기는 안정하고, 정상 기동 중 쉽게 조종됩니다. 조종면 입력은 세 회전축을 중심으로 운동을 일으킵니다. 항공기가 보이는 안정 종류도 이 세 회전축과 연결됩니다.
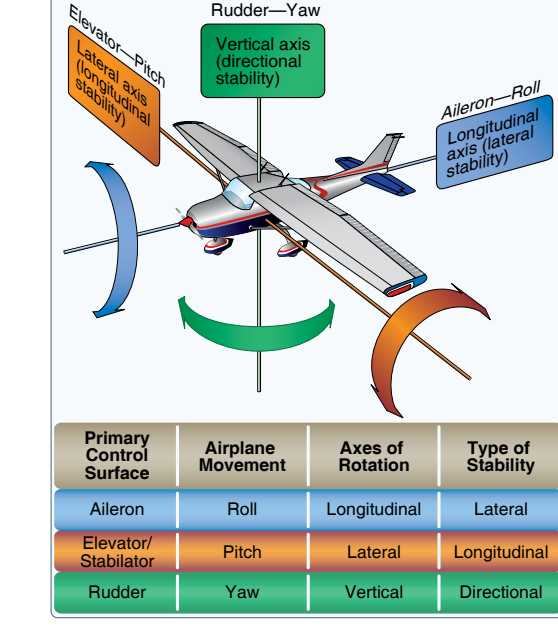
| 주조종면 | 항공기 운동 | 회전축 | 안정 종류 |
|---|---|---|---|
| 에일러론 | 롤 | 종축(longitudinal) | 횡안정(lateral) |
| 승강타 / 스태빌레이터 | 피치 | 횡축(lateral) | 종안정(longitudinal) |
| 방향타 | 요 | 수직축(vertical) | 방향안정(directional) |
에일러론
에일러론은 종축을 중심으로 롤을 조종합니다. 에일러론은 각 날개의 바깥쪽 뒷전에 붙고, 서로 반대 방향으로 움직입니다. 에일러론은 케이블, 벨크랭크(bellcrank), 도르래, 푸시풀 튜브로 조종륜 또는 조종간에 연결됩니다.
조종륜 또는 조종간을 오른쪽으로 움직이면 오른쪽 에일러론은 위로, 왼쪽 에일러론은 아래로 꺾입니다. 오른쪽 에일러론이 위로 꺾이면 캠버(camber)가 줄어 오른쪽 날개 양력이 감소합니다. 왼쪽 에일러론이 아래로 꺾이면 캠버가 커져 왼쪽 날개 양력이 증가합니다. 왼쪽 날개 양력 증가와 오른쪽 날개 양력 감소가 항공기를 오른쪽으로 롤시킵니다.
불리요
아래로 꺾인 에일러론은 양력을 더 만들고 — 그 날개가 올라가는 것으로 드러납니다 — 동시에 항력도 더 만듭니다. 이 추가 항력이 그 날개를 약간 늦춥니다. 그 결과 항공기는 양력(그리고 항력)이 늘어난 날개 쪽으로 요합니다. 조종사 관점에서는 요가 뱅크 방향과 반대입니다. 불리요(adverse yaw)는 좌우 날개의 항력 차와 속도 차에서 나옵니다.
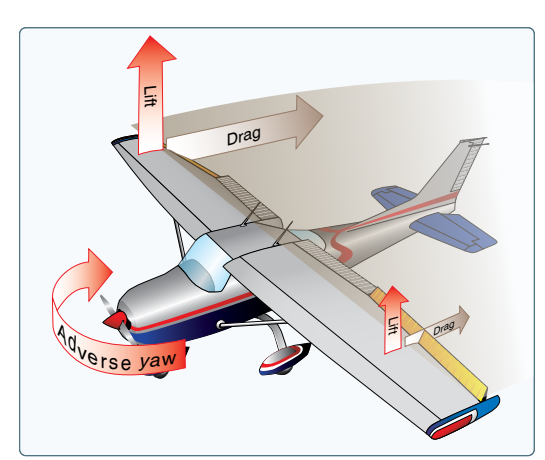
불리요는 낮은 속도에서 더 두드러집니다. 느린 속도에서는 조종면의 공기역학 압력이 낮아, 항공기를 효과적으로 기동하려면 더 큰 조종 입력이 필요합니다. 그 결과 에일러론 편향이 커지고 불리요도 커집니다. 날개 폭이 긴 항공기에서 요가 특히 분명합니다.
불리요를 막는 데는 방향타를 씁니다. 필요한 방향타량은 낮은 속도, 높은 받음각(AOA, angle of attack), 큰 에일러론 편향에서 가장 큽니다. 낮은 속도의 모든 조종면과 마찬가지로 수직안정판·방향타도 효과가 떨어져, 불리요와 얽힌 조종 문제를 키웁니다.
모든 선회는 에일러론, 방향타, 승강타를 맞춰 씁니다. 원하는 뱅크각을 만들려면 에일러론 압력이 필요하고, 동시에 생기는 불리요를 막으려면 방향타 압력이 필요합니다. 또한 선회 중에는 수평직선비행보다 양력이 더 필요하므로, 승강타를 당겨 받음각을 올려야 합니다. 선회가 가파를수록 승강타 당김이 더 필요합니다.
원하는 뱅크각이 잡히면 에일러론과 방향타 압력을 풉니다. 에일러론과 방향타가 중립·유선형 위치에 있으므로 뱅크각이 더 늘지 않습니다. 고도를 유지하려면 승강타 당김은 그대로 둡니다. 선회에서 나오는 조작은 들어가는 조작과 같고, 방향만 반대입니다. 에일러론과 방향타는 롤아웃 방향, 곧 높은 날개 쪽으로 줍니다. 뱅크각이 줄어들면 고도를 유지하는 데 맞춰 승강타 당김을 풉니다.
불리요의 영향을 줄이려고 제작사는 네 가지 계통을 설계했습니다. 차동 에일러론, 프리즈형 에일러론, 에일러론-방향타 연동, 플래퍼론입니다.
차동 에일러론
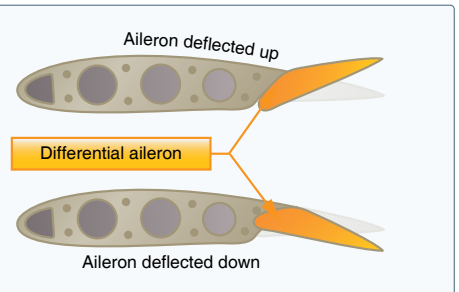
차동 에일러론(differential ailerons)에서는, 조종륜 또는 조종간을 같은 양 움직여도 한쪽 에일러론이 올라가는 거리가 다른 쪽 에일러론이 내려가는 거리보다 큽니다. 내려가는 날개에 항력이 더 생깁니다. 올라가는 날개의 내린 에일러론보다, 내려가는 날개의 올린 에일러론을 더 큰 각으로 꺾기 때문입니다. 불리요는 줄어들지만 완전히 없어지지는 않습니다.
프리즈형 에일러론
프리즈형 에일러론(frise-type ailerons)에서는 조종륜 또는 조종간에 압력을 주면, 올라가는 에일러론이 오프셋 힌지를 중심으로 돕니다. 에일러론 앞전이 기류 속으로 나와 항력을 만듭니다. 반대 날개의 내린 에일러론이 만드는 항력과 맞춰 주어 불리요를 줄입니다.
프리즈형 에일러론은 슬롯도 만들어, 내린 에일러론 위로 공기가 부드럽게 흐르게 합니다. 높은 받음각에서 에일러론이 더 잘 먹게 됩니다. 프리즈형 에일러론을 차동으로 작동하게 설계할 수도 있습니다. 차동 에일러론과 마찬가지로 프리즈형도 불리요를 완전히 없애지는 못합니다. 에일러론을 쓸 때는 여전히 방향타를 맞춰 주어야 합니다.
에일러론-방향타 연동
에일러론-방향타 연동(coupled ailerons and rudder)은 연결된 조종입니다. 방향타-에일러론 연동 스프링이 에일러론 항력을 보정하도록, 에일러론이 꺾일 때 방향타도 함께 꺾이게 합니다. 예를 들어 조종륜 또는 조종간을 움직여 좌롤을 만들면, 연동 케이블과 스프링이 왼쪽 방향타 페달을 앞으로 당겨 기수가 오른쪽으로 요하는 것을 막습니다. 항공기를 슬립시켜야 할 때는 스프링이 방향타에 가하는 힘을 눌러 이길 수 있습니다.
플래퍼론
플래퍼론(flaperons)은 플랩과 에일러론의 역할을 함께 집니다. 일반 에일러론처럼 항공기의 뱅크각을 조종하는 동시에, 둘을 함께 내려 전용 플랩과 비슷하게 쓸 수 있습니다. 조종사는 에일러론과 플랩을 따로 조종합니다. 믹서가 그 입력을 플래퍼론이라는 한 세트의 조종면으로 합칩니다. 플래퍼론을 쓰는 많은 설계는 조종면을 날개에서 떼어 달아, 높은 받음각 및 낮은 속도에서도 흐트러지지 않은 기류를 줍니다.
승강타
승강타는 횡축을 중심으로 피치를 조종합니다. 소형기 에일러론과 같이, 승강타는 일련의 기계 연계로 조종석의 조종기둥에 연결됩니다. 조종기둥을 뒤로 당기면 승강타 뒷전이 위로 꺾입니다. 보통 업-엘리베이터 위치라고 합니다.
업-엘리베이터 위치는 승강타의 캠버를 줄이고, 수평직선비행에서 늘 있는 꼬리 내림 힘보다 큰 아래 방향 공기역학 힘을 만듭니다. 전체 효과는 항공기 꼬리를 내리고 기수를 올리는 피치업입니다. 피치 모멘트는 무게중심(CG, center of gravity)을 중심으로 일어납니다. 피치 모멘트의 크기는 CG와 수평꼬리 사이의 거리, 그리고 수평꼬리의 공기역학 효과로 정해집니다. 조종기둥을 앞으로 밀면 반대입니다. 이때 승강타 캠버가 커져 수평안정판·승강타의 양력이 늘고(꼬리 내림 힘은 줄고), 꼬리가 올라가 기수가 내려갑니다. 피치 모멘트는 역시 CG를 중심으로 일어납니다.
앞에서 말한 대로, 안정, 동력, 추력선, 미익(empennage)에서 수평꼬리의 위치가 승강타의 피치 조종 효과에 영향을 줍니다. 예를 들어 수평꼬리는 수직안정판의 아랫부분, 중간, 또는 T형 꼬리처럼 꼭대기에 붙을 수 있습니다.
T형 꼬리
T형 꼬리(T-tail) 배치에서는, 정상 비행에서 승강타가 프로펠러 하향류(downwash)와 동체·날개 주변 기류의 영향 대부분 위에 있습니다. 흐트러지지 않은 공기에서 승강타를 움직이므로, 대부분의 비행 영역에서 조종 움직임이 일정합니다. T형 꼬리는 많은 경량기·대형기에, 특히 동체 후방 엔진 기종에 흔합니다. 엔진 배기 제트에서 꼬리를 떼어 놓기 때문입니다. 수상기와 수륙양용기는 수평면을 물에서 최대한 멀리 두려고 T형 꼬리를 쓰는 경우가 많습니다. 기체 안의 소음과 진동이 줄어드는 이점도 있습니다.
재래식 꼬리 항공기와 비교하면, T형 꼬리 항공기는 느린 속도에서 기수를 같은 양 올리려면 승강타를 더 많이 움직여야 합니다. 재래식 꼬리는 프로펠러 하향류가 꼬리를 눌러 기수 들기를 돕기 때문입니다.
항공기 조종은 조종 행정이 늘수록 필요한 조종력이 커지도록 리그됩니다. T형 꼬리 항공기의 기수를 올리는 힘은, 재래식 꼬리 항공기의 기수를 올리는 힘보다 큽니다. 트림된 항공기의 종안정은 두 형식이 같지만, 조종사는 이륙·착륙·실속처럼 느린 속도에서 필요한 조종력이 비슷한 크기의 재래식 꼬리 항공기보다 크다는 것을 알아야 합니다.
T형 꼬리 항공기는 플러터(flutter)를 막기 위한 추가 설계도 필요합니다. 수평면의 무게가 수직안정판 꼭대기에 있어, 그 모멘트 암이 수직안정판에 큰 하중을 주고 플러터로 이어질 수 있습니다. 기술자들은 수직안정판의 설계 강성을 높여 보상하며, 보통 재래식 꼬리보다 중량 부담이 따릅니다.
매우 높은 받음각, 낮은 속도, 후방 CG로 날 때 T형 꼬리 항공기는 딥스톨(deep stall)에 더 취약할 수 있습니다. 이 상태에서는 날개 후류가 꼬리 면에 부딪혀 꼬리를 거의 무력하게 만듭니다. 날개가 완전히 실속하면 앞전 직후부터 기류가 박리됩니다. 감속된 난류의 넓은 후류가 수평꼬리를 덮어 효과가 크게 떨어집니다. 이 상황에서는 승강타 또는 스태빌레이터 조종이 줄거나 없어져, 실속에서 회복하기 어렵습니다. 후방 CG가 이런 사고에 자주 기여한다는 점을 기억해야 합니다. 재래식 꼬리 항공기도 후방 CG에서는 비슷한 회복 문제가 있습니다.
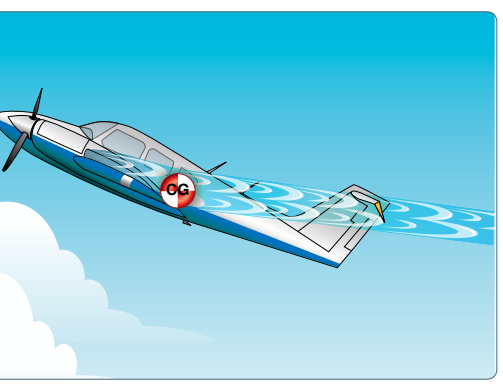
딥스톨은 어떤 항공기에서도 날 수 있지만, T형 꼬리에서 더 잘 납니다. 높은 받음각이 날개의 박리 기류를 꼬리 수평면 경로에 올려 놓기 쉽기 때문입니다. 날개와 꼬리 사이 거리, 엔진 위치(꼬리에 다는 경우 등)도 딥스톨 가능성을 키울 수 있습니다. 그래서 딥스톨은 일반항공기보다 수송기에서 더 흔할 수 있습니다.
높은 받음각·낮은 속도·후방 CG 위치의 비행은 위험할 수 있으므로, 많은 항공기가 이를 보완하는 계통을 둡니다. 조종 정지기구부터 승강타 다운스프링(elevator down spring)까지 범위가 있습니다. 수송 범주 제트기에는 스틱 푸셔(stick pusher)가 흔합니다. 승강타 다운스프링은 후방 CG가 유발하는 실속을 막으려고 기수를 내리는 데 돕습니다. 이 실속은, 제대로 트림된 비행기가 승강타 뒷전을 내린 채 날아 꼬리를 올리고 기수를 내리는 상태에서 일어납니다. 이 불안정한 조건에서 난류를 만나 속도가 더 떨어지면, 트림 탭이 더 이상 승강타를 기수 내림 위치에 두지 못합니다. 승강타가 유선형으로 정렬되고, 기수가 올라가 실속으로 이어질 수 있습니다.
승강타 다운스프링은 승강타에 기계적 하중을 주어, 다른 힘으로 균형이 안 잡히면 승강타가 기수 내림 쪽으로 움직이게 합니다. 승강타 트림 탭이 다운스프링과 균형을 맞춰 승강타를 트림 위치에 둡니다. 트림 탭이 무력해지면 다운스프링이 승강타를 기수 내림 위치로 보냅니다. 기수가 내려가고 속도가 붙으며 실속이 막힙니다.
착륙 라운드아웃(roundout)에서는 승강타가 기수를 들어 줄 권한도 충분해야 합니다. 이때는 전방 CG가 문제가 될 수 있습니다. 착륙 플레어에서 보통 동력을 줄여 미익 위 기류가 줄고, 착륙 속도도 낮아 승강타가 덜 먹습니다.
이 논의가 보여 주듯, 조종사는 특히 CG 위치와 관련해 올바른 적재 절차를 이해하고 따라야 합니다. 항공기 적재와 무게·평형은 10장 무게와 평형에서 더 다룹니다.
다음 편은 스태빌레이터, 카나드, 방향타, V형 꼬리, 보조조종면입니다.
핵심 정리
- ● 주조종은 에일러론·승강타(또는 스태빌레이터)·방향타입니다. 보조조종은 플랩·앞전 장치·스포일러·트림입니다.
- ● 에일러론은 종축 롤(횡안정), 승강타는 횡축 피치(종안정), 방향타는 수직축 요(방향안정)입니다. 낮은 속도에서 조종기는 무르고 반응은 느립니다.
- ● 조종간을 오른쪽으로 하면 오른쪽 에일러론은 위, 왼쪽은 아래입니다. 왼쪽 양력 증가·오른쪽 양력 감소가 우롤을 만듭니다.
- ● 불리요는 내린 에일러론 쪽 항력이 커서, 기수가 뱅크 반대로 도는 것입니다. 막는 수단은 방향타이며, 낮은 속도·높은 받음각·큰 에일러론에서 가장 많이 필요합니다.
- ● 불리요를 줄이는 네 설계는 차동 에일러론, 프리즈형, 에일러론-방향타 연동, 플래퍼론입니다. 어느 것도 불리요를 완전히 없애지 못합니다.
- ● 승강타 피치 모멘트는 CG를 중심으로 일어납니다. 크기는 CG–수평꼬리 거리와 수평꼬리 효과로 정해집니다.
- ● T형 꼬리는 하향류 위에서 승강타가 일정하게 먹지만, 느린 속도에서는 기수를 같은 양 올리려면 더 큰 행정·더 큰 힘이 필요합니다. 높은 받음각·낮은 속도·후방 CG에서 딥스톨에 더 취약합니다. 전방 CG는 착륙 플레어에서 승강타 권한을 깎습니다.
이 글은 미국 연방항공청(FAA)의 Pilot’s Handbook of Aeronautical Knowledge(FAA-H-8083-25B)(퍼블릭 도메인)를 번역·재구성한 시리즈입니다.