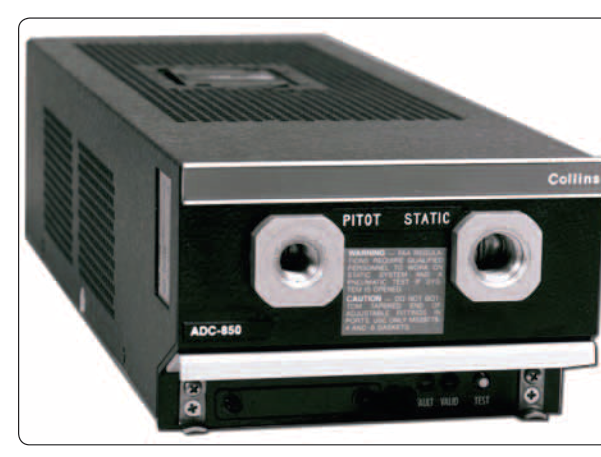
대기자료컴퓨터(ADC)는 피토·정압·온도를 묶어 IAS·TAS·마하·압력고도·승강률을 숫자로 보낸다. 여러 계기가 한 센서를 나눠 쓰므로, 막힘 한 곳이 화면 여러 숫자를 같이 틀린다. 보조 정압과 AFM 비상절차가 그대로 필요하다.
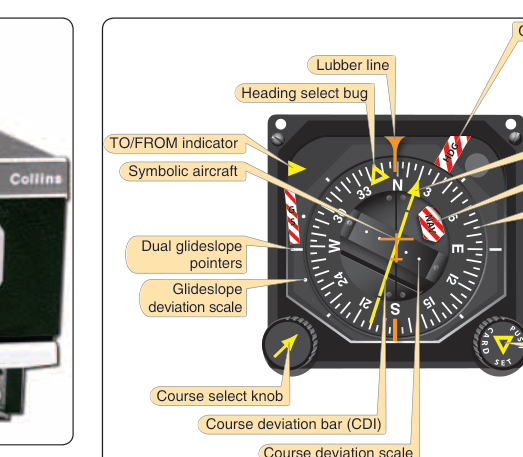
HSI는 방향계 카드 위에 CDI, 글라이드슬로프, 기수 버그를 올린 그림이다. 코스 일탈과 기수가 한눈에 맞는다. 슬레이브 자이로가 카드를 자기침로에 붙든다.
플라이트디렉터는 따라갈 큐를 그린다. 계산이 피치·뱅크 명령을 대신 보여 주어, 조종사는 그 막대에 기호 비행기를 맞춘다. 모드 셀렉터가 HDG, NAV, APR, ALT 등을 고른다. 큐를 따라가면 3축이 맞는다. 1960년대 STARS가 이른 예다.
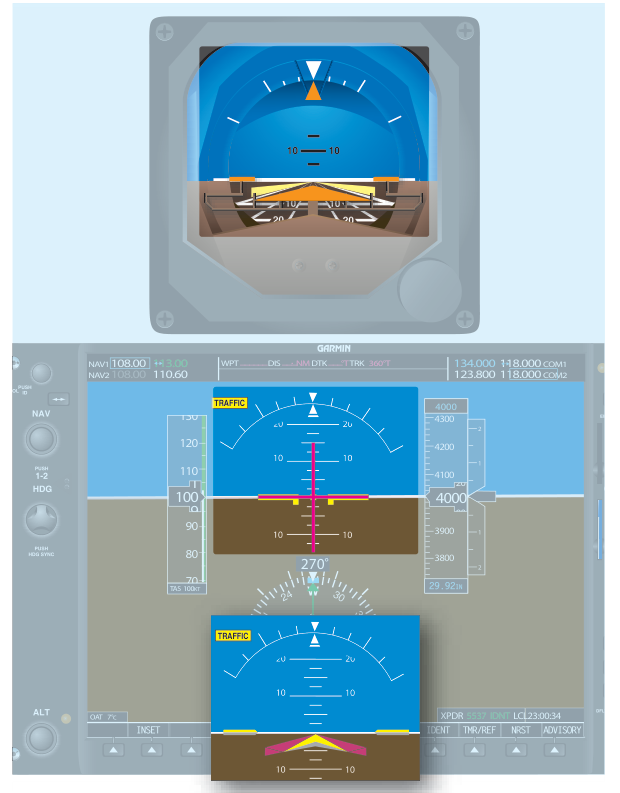
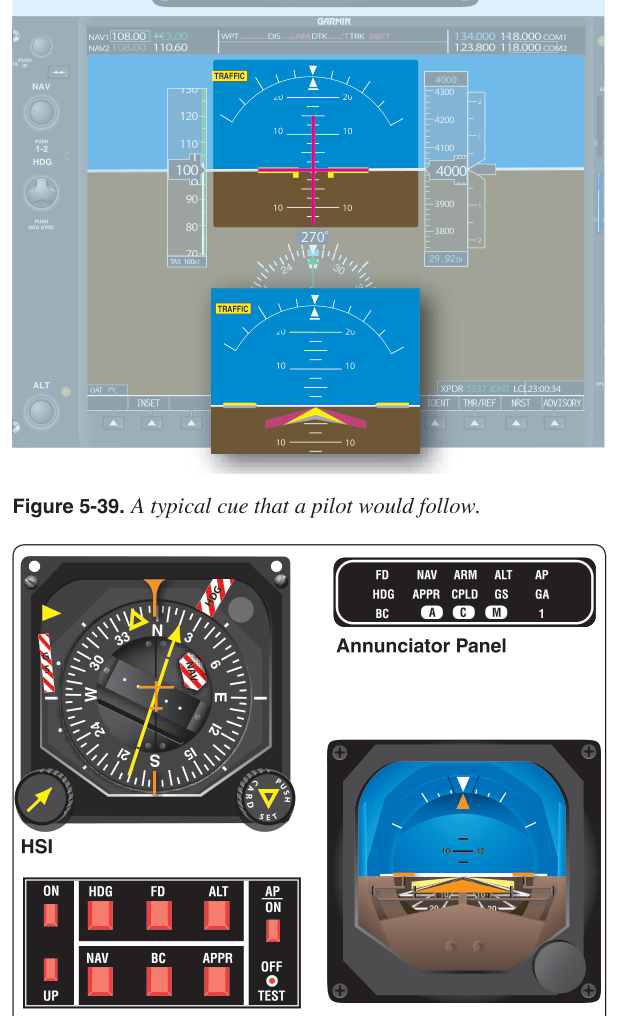
구성은 대개 ADI(자세연동지시), 모드 컨트롤러, FD 컴퓨터다. AHRS·ADC·항법수신기가 입력이고, 컴퓨터가 명령을 계산한다. 표시는 크로스헤어 또는 V-bar. 오토파일럿과 묶이면 같은 명령을 서보가 따른다.
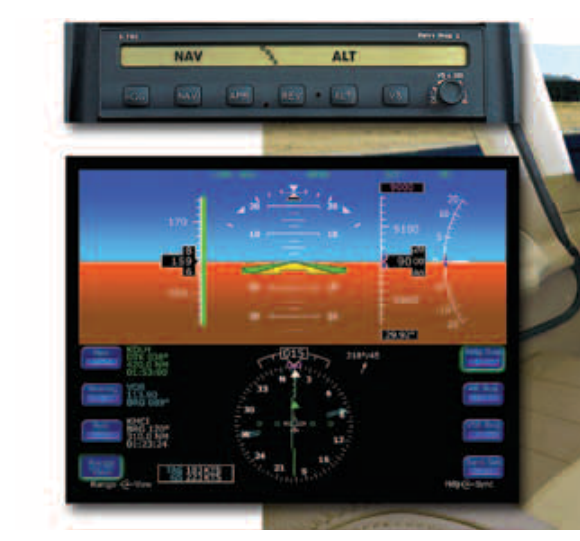
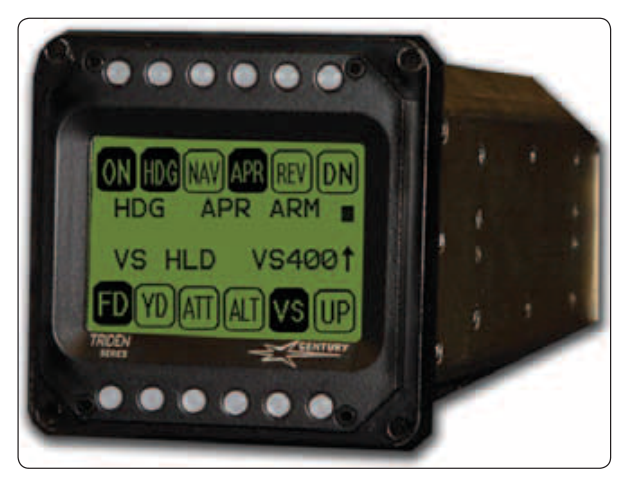
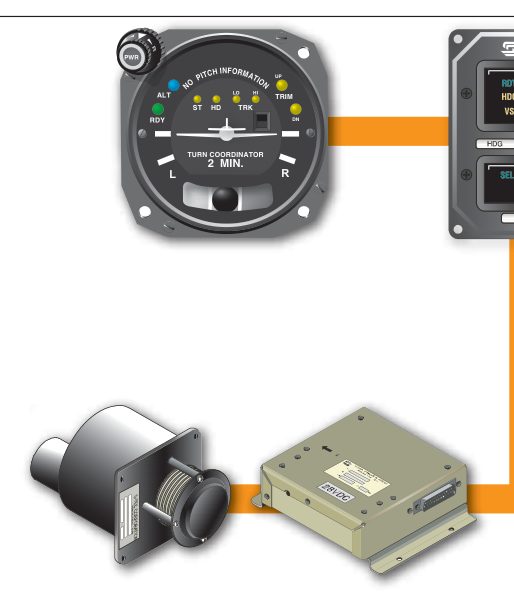
오토파일럿은 기체를 기계로 잡는 수단이다. 위치 기반은 자세·침로 자체의 편차를 줄이고, 레이트 기반은 턴뱅크 센서로 각속도를 줄인다. 많은 경량기는 둘을 섞는다. 레이트 기반 S-Tec 배선을 그림 5-43이 보여 준다. 켜기 전에 트림을 맞추고, 꺼질 때를 대비한 손으로 즉시 받을 준비를 둔다. 제한 속도·플랩·엔진 수는 AFM이다.
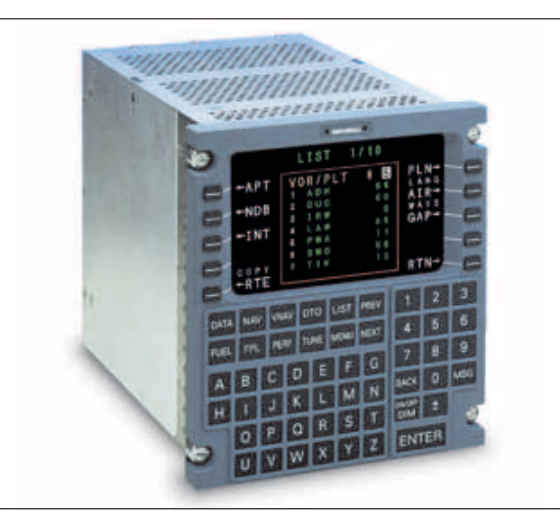
1970년대 항전 업계는 센서마다 다른 위치를 한 컴퓨터가 섞는 쪽을 택했다. 수동 위경도 입력 대신 세계 항로·SID·STAR·IAP 데이터베이스를 넣었다. 1982년 Universal UNS-1이 그런 FMS로 불렸다. 지금은 VNAV, 연료, 객실 브리핑, 업링크 기상, 지상 데이터링크까지 붙는다. 항법센서가 서로 안 맞으면 FMS가 섞어 위치를 정한다. 전용 DME 채널을 고르면 고도·지상국 고도를 보정한 DME-DME 위치가 GPS에 가깝다. 초기 IRS와 달리 계기접근까지 유도할 수 있다. 설치는 대기자료와 침로 입력이 필요하다.
핵심 정리
- ● ADC는 피토정압 한 줄이 속도·고도·마하를 같이 먹인다.
- ● HSI 카드는 슬레이브가 자기침로에 붙든다.
- ● FD 모드는 HDG·NAV·APR·ALT. 큐를 따라가면 3축이다.
- ● 레이트 오토파일럿은 턴코디네이터를 센서로 쓴다. 켜기 전 트림.
- ● FMS 위치는 센서 혼합이다. DME-DME도 GPS에 가깝게 만들 수 있다.
이 글은 미국 연방항공청(FAA)의 Instrument Flying Handbook(FAA-H-8083-15B)(퍼블릭 도메인)를 번역·재구성한 시리즈입니다. 국내 계기·공역은 AIP와 AFM을 따릅니다.