밤 거리 감각은 단안 단서가 거의 전부입니다. 양안 시차는 가까운 물체에서만 쓸모가 있고, 조종석 밖 거리는 너무 멉니다.
운동시차(motion parallax)는 옆으로 볼 때 가까운 물체가 뒤로, 먼 물체가 진행 쪽으로 또는 멈춰 보이는 현상입니다. 기하 원근은 셋입니다. 선형 원근은 활주로등·전선·철로가 멀리서 모입니다. 단축은 실제 모양이 멀리서 타원에 가깝게 보입니다. 시야의 수직 위치는 먼 지형이 지평선에 더 가깝게, 즉 더 위에 보입니다.
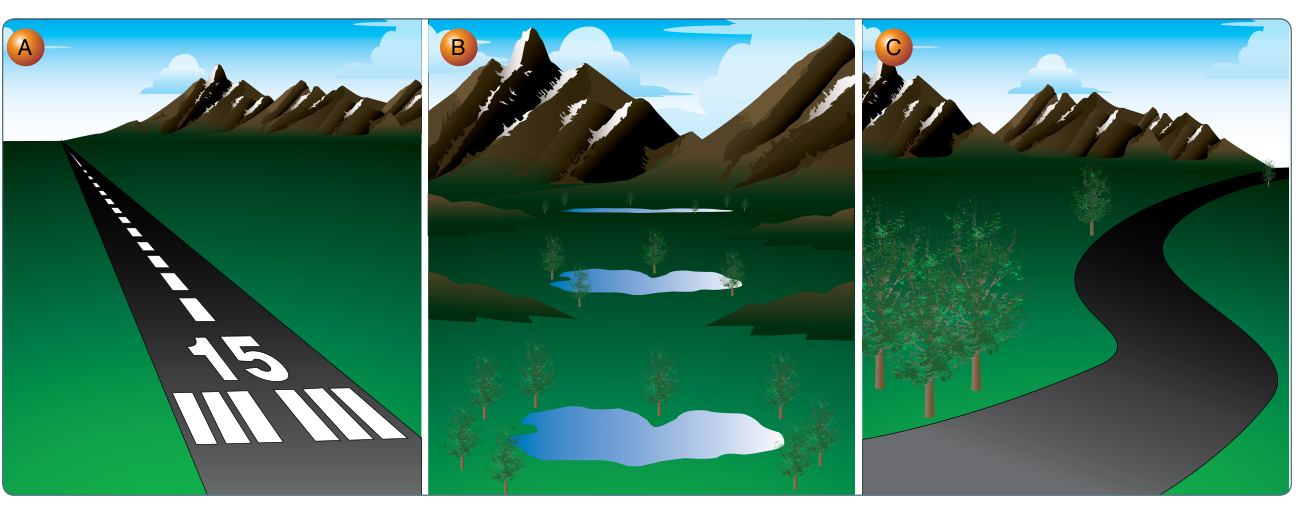
대기 원근은 색·음영·질감이 가까울수록 분명하고, 멀면 흐려집니다. 그림자가 관찰자 쪽으로 떨어지면 그 물체는 광원보다 가깝습니다.
밤의 착각
자동운동은 어두운 배경의 한 점을 몇 초 보면 점이 혼자 움직이는 착각입니다. 8–10초면 시작합니다. 거리를 바꿔 초점을 두고, 빛을 늘리거나 밝기를 바꿉니다. 가장 좋은 처방은 주사입니다. 한 빛을 10초 이상 보지 않습니다.
거짓 수평선은 실제 수평선이 가려질 때입니다. 밝은 별과 시가지 불, 바다·호수 기슭의 불빛이 하늘 별로 보입니다.
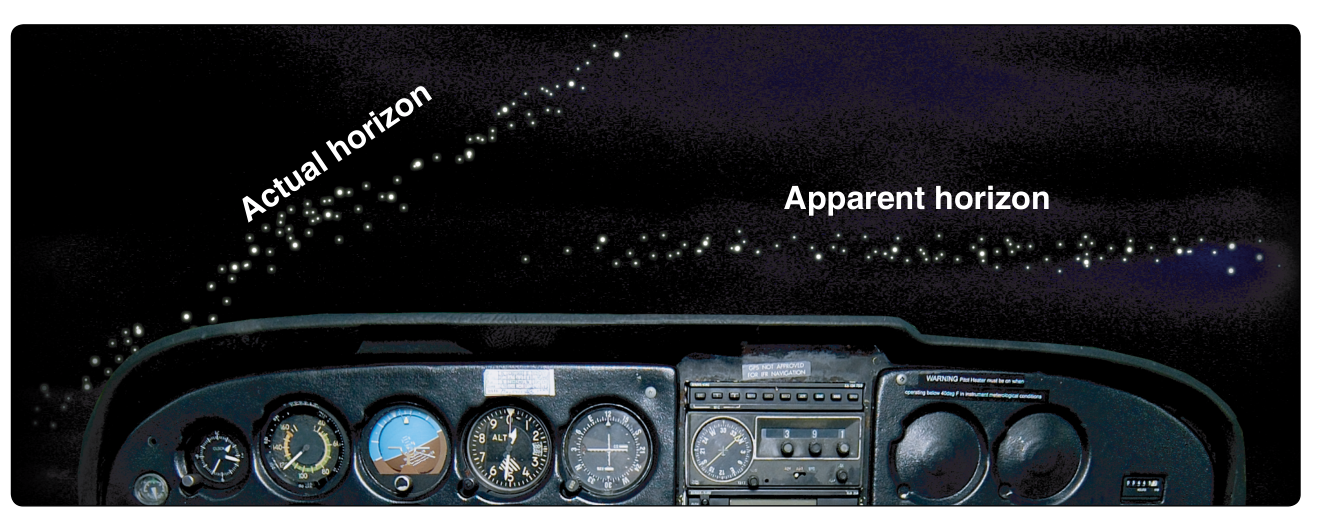
가역 원근은 옆에서 오는 다른 기체가 멀어지는 것처럼 보이는 착각입니다. 등이 밝아지면 다가오고, 흐려지면 멀어집니다. 등을 수평선과 같이 봅니다. 크기-거리 착각은 밝기 변화를 접근·이탈로 읽습니다. 정착(fascination)은 한 목표—계기 또는 접지—에 눈을 고정하고 주변을 잊는 것입니다. 밤에는 지면 폐쇄율이 잘 안 보여 고칠 시간이 짧습니다. 깜박임 현훈은 초당 4–20회 깜박임입니다. 구역, 구토, 현훈, 드물게 경련·의식 소실입니다. 주사가 막습니다.
특징 없는 밤 지면은 낮은 접근을 부릅니다. 비·연무·어두운 활주로도 같습니다. 밝은 등, 가파른 주변 지형, 넓은 활주로는 높은 접근을 부릅니다. 도로의 등간격 불빛, 열차등을 활주로등으로 착각한 사례가 있습니다. 낮에 밤에 쓸 고개와 최저고도를 정해 두고, 그 고도를 못 지키면 일찍 180도 돌아 대체 공항에 내립니다. 규정에 없는 밤에도, 특히 흡연자나 컨디션이 안 좋으면 산소를 일찍 켭니다.
합성시와 향상시
합성시(SVS)와 향상비행시(EFVS)는 밤 안전을 돕는 두 계통입니다. 둘 다 빠르게 바뀌고 있습니다.
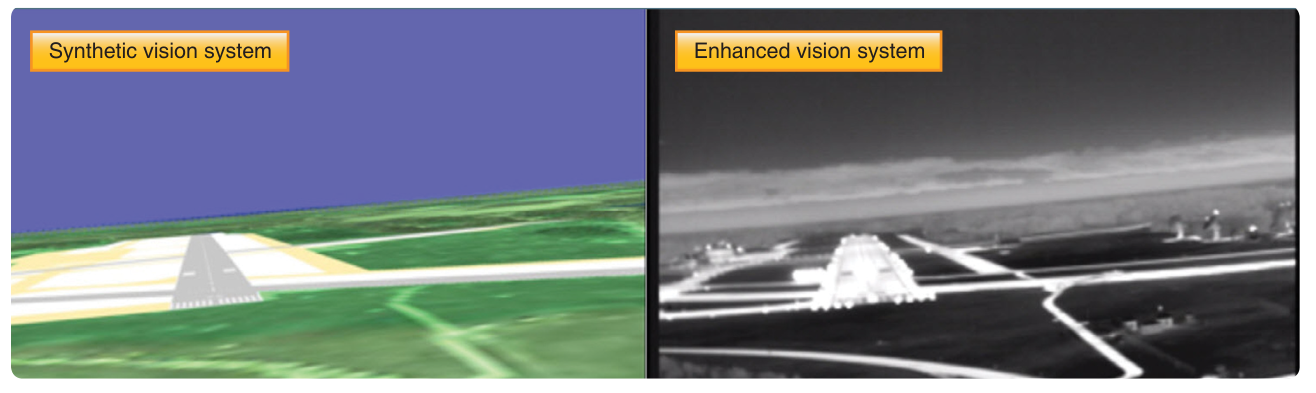
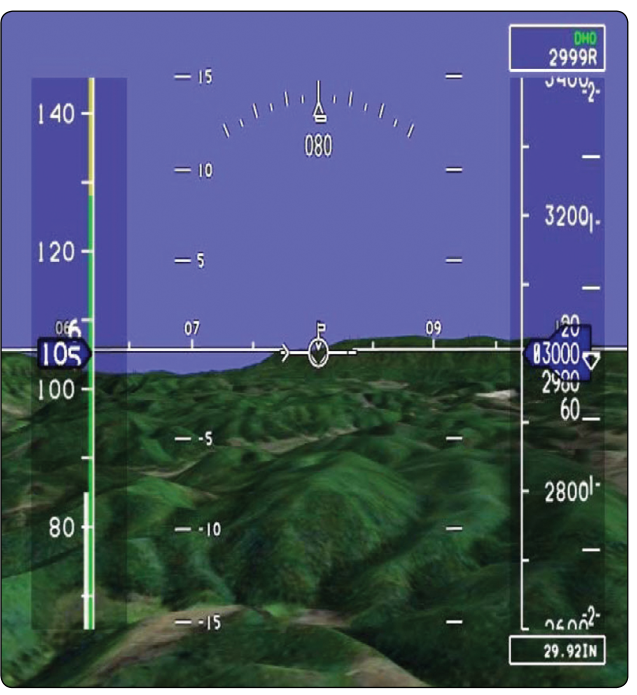
SVS는 외부 지형을 합성 영상으로 보여 줍니다. 실시간 센서가 아닙니다. 수치지형모델(DEM), 정밀 항법해, 화면이 필요합니다. 이륙·접근·착륙에서 지형·장애물·활주로·지형물을 보여 상황인식을 돕습니다. 시정이 나빠도 디지털 지형은 남습니다. 지금은 헤드다운만 인증되어 있고, 상황인식 보조입니다. 운항 크레딧은 없습니다. HUD 합성영상, EFVS와 합친 Combined Vision, ADS-B 교통 표시가 다음입니다.
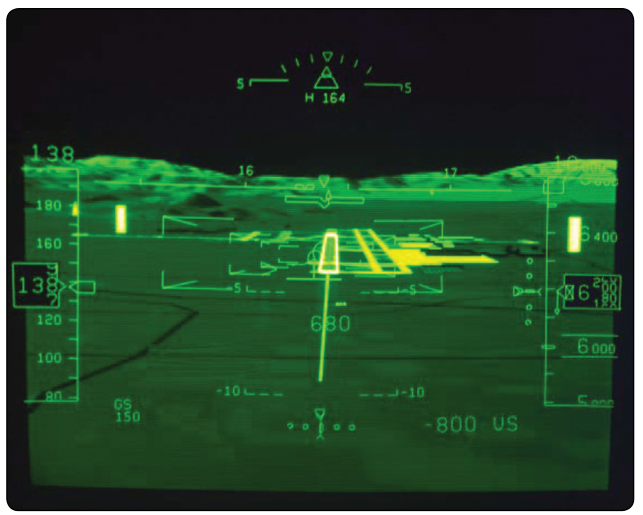
EFVS는 전방적외선(FLIR)이나 밀리미터파 레이더 같은 영상 센서로 외부를 보여 줍니다. 2004년 14 CFR 91.175가 바뀌어, II·III가 아닌 직선 계기접근에서 승인 EFVS를 HUD에 띄우면 고시 DH/MDA 아래로 내려갈 수 있습니다. 운항 크레딧이 있습니다. SVS에는 없습니다.
17장의 세부는 AIM과 faa.gov에 더 있습니다. 몸이 안 되면 글이 아니라 땅에 남는 쪽이 맞습니다.
핵심 정리
- ● 밤 거리는 단안 단서입니다. 양안 시차는 조종석 밖에서 거의 쓸모가 없습니다.
- ● 선형 원근은 등이 모이고, 단축은 타원, 먼 지형은 지평선에 더 위에 보입니다.
- ● 자동운동은 주사로 끊습니다. 한 빛을 10초 이상 보지 않습니다.
- ● 기슭 불빛과 별이 거짓 수평선을 만듭니다. 다른 기체 등이 밝아지면 다가옵니다.
- ● SVS는 DEM 합성 지형이고 실시간 센서가 아닙니다. 지금은 상황인식 보조입니다.
- ● EFVS는 FLIR·밀리미터파입니다. 승인 HUD면 일부 직선 접근에서 DH/MDA 아래로 갈 수 있습니다.
이 글은 미국 연방항공청(FAA)의 Pilot’s Handbook of Aeronautical Knowledge(FAA-H-8083-25B)(퍼블릭 도메인)를 번역·재구성한 시리즈입니다. 국내 신체검사·음주·약물 기준은 국토교통부 고시와 항공안전법 시행규칙을 따릅니다.